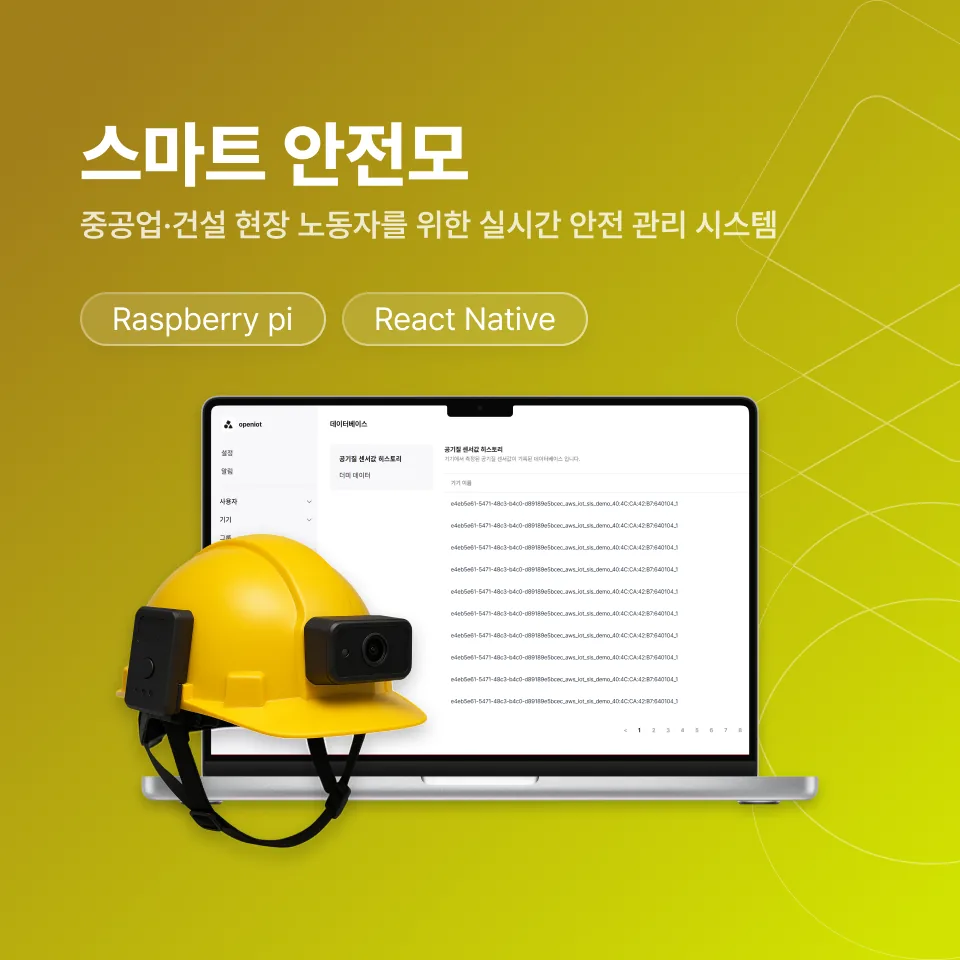
위치와 자세를 올리는 스마트 안전모
하드웨어 · 펌웨어 · 웹 · 기구 설계2020.11
GNSS 와 IMU 와 카메라를 안전모에 넣어 작업자의 위치와 자세와 시야를 관리자 웹으로 올렸습니다.
과제 배경
현장 작업자에게 무슨 일이 생겼는지 관리자가 알 방법이 없었습니다. 안전모는 머리를 보호할 뿐 상태를 알려주지 않습니다.
주요 설계 결정
센서 배치
센서와 진동 모터를 안전모 안에 넣고 무게와 균형을 함께 봤습니다
쓰기 불편한 안전모는 벗어 둡니다. 벗어 두면 센서가 아무 값도 못 냅니다.
경고 전달
소리 대신 진동 모터로 착용자에게 직접 알립니다
현장은 시끄럽습니다. 소리로 부르는 경고는 필요한 순간에 안 들립니다.
데이터 전송
센서 값을 기기에서 먼저 다듬고 REST API 로 올립니다
원시 값을 그대로 다 보내면 배터리가 먼저 끝납니다. 하루를 못 버티는 장비는 현장에서 안 씁니다.
제공 기능
| 기능 | 내용 |
|---|---|
| 실시간 위치 추적 | GNSS 로 위치를 모아 지도에 표시합니다. 위치 이탈을 봅니다. |
| 자세 인식 | IMU 로 머리 움직임을 보고 고개 숙임과 낙상과 정지를 가립니다. |
| 영상 스트리밍 | 전방 시야를 촬영해 관리자 웹으로 보냅니다. |
| 진동 경고 | 위험 신호를 진동으로 착용자에게 직접 전합니다. |
수행 결과
- 작업자 위치를 지도에서 초 단위로 봅니다.
- 고개 숙임과 낙상과 장시간 정지를 자세 값으로 가립니다.
- 현장 영상을 관리자가 원격에서 봅니다.
- 외장을 3D 프린팅으로 만들어 실제로 쓸 수 있는 시제품까지 갔습니다.
화면 구성
화면의 구조와 기능을 보여주는 시안이며, 색과 서체를 포함한 디자인은 다음 단계에서 정합니다.
지도작업자알림
현장 인원 12명
작업자 위치가 찍힌 지도
- 이탈 경고 1건
- 장시간 정지 2건
현장 지도
작업자가 어디에 있는지 봅니다
작업자 A-07
전방 카메라 실시간
- 자세 정상
- 최근 이동 3분 전
- 배터리 68%
진동 경고 보내기
작업자 상세
한 사람의 자세와 시야를 확인합니다
시스템 구성도
점선은 외부 서비스를 사용하는 항목입니다.
설계 원칙
| 원칙 | 적용 방법 |
|---|---|
| 하루를 못 버티는 장비는 쓰이지 않는다 | 기기에서 전처리해 전송량을 줄였습니다 |
| 불편한 안전모는 벗어 둔다 | 센서와 진동 모터를 내장하고 무게와 균형을 함께 봤습니다 |
| 경고가 소음에 묻히지 않는다 | 진동 모터로 착용자에게 직접 전합니다 |
적용 기술
Raspberry PiGNSSIMUI2CSPICSIREST APIBLEFusion 3603D 프린팅